
 红包分享
 钱包管理

 0
- 0
- 0
人形机器人关节是整机关键运动单元,要求在极小空间内实现高扭矩输出、轻量化、高动态响应、高精度角度控制。传统“伺服电机+减速器”方案总成体积大、重量高,传动间隙、摩擦损耗会影响关节柔顺控制效果,限制机器人负重、步态稳定性与交互安全性。
义聚鑫无框力矩电机采用分体式直驱设计,定子、转子可直接嵌入关节壳体内部,省去电机外壳,配合减速器组成一体化关节模组。依托 ERO 无齿槽、ERG 标准、ERM 高性能、ERH 至臻款四大系列,为人形机器人髋关节、膝关节、肩关节、灵巧手等关节,提供标准电机选型、电磁仿真、定制开发一体化方案,满足机器人高频往复运动、冲击负载、低噪声、长寿命的使用需求。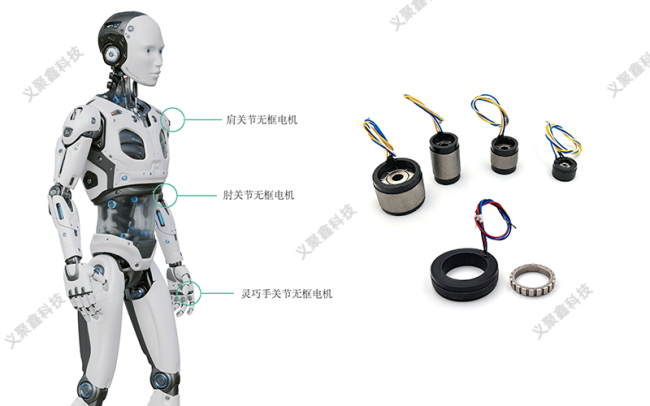
行业痛点
1. 关节空间狭小,轻量化压力大:人形机器人四肢关节安装空间有限,传统带外壳电机占用大量空间,总成重量偏高,增加整机自重与能耗,降低续航。
2. 动态响应与力矩密度不足:行走、跳跃、避障等动作需要快速输出瞬时扭矩,普通电机扭矩密度不足,难以支撑大负载、快速启停动作。
3. 传动背隙影响力控精度:传动间隙会导致角度反馈偏差,直接影响柔顺力控、人机交互安全,出现抖动、冲击,降低行走稳定性。
4. 低速转矩脉动,运动不平顺:关节经常处于低速微调姿态,普通电机齿槽转矩引发抖动,造成行走步态卡顿、手部抓取不稳。
5. 持续往复运动带来温升问题:机器人长时间连续运动,电机反复启停,热量堆积,高温会影响绝缘性能与传感器精度,制约持续工作时长。
典型应用方案
大关节模组(肩、髋、膝、踝) 四肢大关节需要持续承载自重与负载,短时承受冲击力矩。推荐ERM高性能无框电机,高扭矩密度设计,同等体积输出更大扭矩。无外壳分体结构直接集成在关节壳体内,简化结构、减重缩尺寸;内置温度传感器实时监测线圈温升,搭配热管理设计,适配长时间往复运动。支持定制绕组参数,满足高低温工况。
灵巧手、腕部小关节 机器人手部、腕关节,动作精细,需要低速平稳、高精度角度调节。选用ERO无齿槽无框电机,消除齿槽转矩,转矩纹波低,微小动作无抖动,提升抓取、装配、精细操作的稳定性。大中空结构可将线缆、传感器走线从电机中心穿过,大幅简化腕部狭小空间布线。
躯干与头部云台关节 头部转向、躯干俯仰旋转机构,要求低噪声、平稳转动,实现流畅人机交互。无框电机嵌入式安装,运行振动小,运行噪音低;配合高分辨率编码器,实现准确角度定位,转动顺滑无卡顿。
方案优势
1. 高扭矩密度,轻量化集成:分体无外壳结构,定子转子直接嵌入关节壳体,减少零件数量,有效缩减关节体积、降低重量,优化整机自重与续航。
2. 可选无齿槽设计,运动平顺:ERO无齿槽系列消除齿槽转矩,低速姿态调节无抖动,保障步态、手部精细操作顺滑稳定。
3. 支持高频动态响应,抗冲击:电磁结构优化,瞬时过载能力强,可承受行走落地、碰撞带来的短时冲击负载,快速响应运动指令。
4. 内置温度监测,可靠温控:集成温度传感器实时采集线圈温度,实现过热保护,抑制持续运动下的温升风险,保障长时间稳定运行。
5. 灵活定制+全周期技术配套:可按关节外径、扭矩、转速定制绕组、出线方式与线缆规格;提供电磁仿真、惯量匹配验算、样机测试、装配公差指导,缩短关节模组研发周期。
集成选型提示
1. 惯量匹配:机器人关节动态控制对惯量十分敏感,前期完成负载惯量仿真匹配,减少运动振荡与超调;
2. 编码器选型:无框电机不含编码器,关节建议搭配高分辨率绝对值编码器,实现高精度角度反馈;
3. 减速器匹配:无框电机一般配套谐波减速器使用,需联合匹配减速比,兼顾扭矩、转速与关节刚度;
4. 装配管控:严格控制定转子同轴度,偏心会增大转矩波动,影响力控效果;
5. 环境适配:针对持续振动工况,可定制绝缘、线缆加固方案,提升抗振可靠性。

